
Исходные данные к проекту
- 1. Регулируемая величина: Температура воды в рекуператоре.
- 2. Объект автоматизации: Рекуператор.
- 3. Исходные данные для идентификации объекта автоматизации - dan (1401: 1500).
- 4. Интервал измерения (время дискретизации) - Тs= 7 с.
- 5. Передаточные функции:
Датчика: Кg = 0,6.
Регулируемого органа: Кро = 0,15.
Исполнительного механизма: .
Описание решаемой задачи автоматизации
Выбираем контур регулирования температуры воды в рекуператоре, из общего процесса регулирования (Рис. 3).
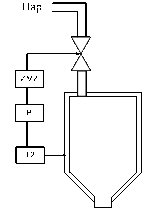
Рис. 3 Функциональная схема контура регулирования САР поддержания оптимальной температуры воды в рекуператоре температуры воды в рекуператоре.
На основе функциональной схемы контура САР процесса регулирования температуры воды в рекуператоре, составим структурно-функциональную схему (Рис.4), для определения автоматического регулятора.
Рис.4 Структурно-функциональная схема контура регулирования САР процесса поддержания оптимальной температуры воды в рекуператоре
На структурно-функциональной схеме приняты следующие обозначения: З - Задатчик; Р - регулирующий орган; ИМ - исполнительный механизм; ТОУ - технологический объект управления; Т - датчик температуры.
В системе автоматизации процесса приготовления асбестоцементной массы предъявляются специальные требования, которые должны обеспечить следующие положительные эффекты:
- 1. сокращение расхода топлива
- 2. увеличения качества продукции
- 3. уменьшения брака
Для получения таких положительных эффектов автоматическая система регулирования должна удовлетворять следующим требованиям:
Обеспечить статическую ошибку - не более 5 %.
Максимальное перерегулирование - не более 10 %.
Время регулирования tр - не более 200 с.
Время нарастания - не более 35 с.
Запас устойчивости по амплитуде - не менее 10 дБ.
Запас устойчивости по фазе - от 30 до 80 град.
Для анализа САР процесса регулирования температуры воды в рекуператоре, составим алгоритмическую схему (Рис.5).
Рис.5 Алгоритмическая схема контура регулирования САР процесса
Для большинства элементов системы автоматизации, математические модели статических и динамических свойств известны:
Датчика: Кд = 0,6; Регулируемого органа: Кро = 0,15;
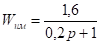
Исполнительного механизма: .
Из-за недостаточной изученности ТОУ, для получения его математической модели, воспользуемся статистическими данными, полученными экспериментально, т.е. проведем идентификацию объекта автоматизации.