
Расчетные схемы механической части электропривода
Элементы механической части привода механически связаны друг с другом и образуют единую кинематическую Цепь от двигателя к исполнительному органу. Каждый элемент имеет свою скорость движения и характеризуется моментом инерции или массой, а также совокупностью действующих на него моментов или сил. Движение любого элемента описывается одним из уравнений (1.1), (1.2), при использовании которых должно быть учтено взаимодействие этого элемента с остальной частью кинематической цепи, что удобно осуществлять путем приведения моментов и усилий, а также моментов инерции и масс. В результате * выполнения этой операции приведения реальная кинематическая схема заменяется расчетной энергетически эквивалентной схемой, основу которой составляет тот элемент, движение которого рассматривается.
Приведение указанных величин может быть осуществлено к любому элементу механической части электропривода, но, как правило, этим элементом является вал электродвигателя. Это позволяет наиболее полно исследовать характер движения привода и режим его работы, точнее формировать законы движения. Зная параметры кинематической схемы, можно определить и вид движения исполнительного органа. В некоторых более редких случаях поступают наоборот, осуществляя приведение всех величин к исполнительному органу.
Двигатель ЭД через соединительную муфту M1, редуктор Р и муфту М2 приводит во вращение барабан Б, на котором навит канат К. К концу каната, прикреплен крюк лебедки Кр (исполнительный орган механизма), к которому подвешивается груз массой т. Нагрузка электропривода определяется действием силы тяжести, а также трением движущихся частей.
Этот вид нагрузки привода, называемый обычно потерями на трение, учитывается КПД редуктора и барабана . Приведение момента нагрузки осуществляют исходя из равенства механической мощности нагрузки двигателя в реальной и эквивалентной схемах. Приведение момента нагрузки выполняют двумя способами в зависимости от направлений потока энергии в механической части. Если производится подъем груза, то двигатель совершает полезную работу по подъему груза и покрывает потери мощности на трение в кинематической цепи. Энергия направляется от двигателя к исполнительному органу, и баланс мощностей в этом случае имеет вид
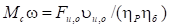
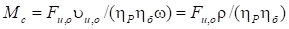
(1.5)
где МС приведенный к валу двигателя момент нагрузки (сопротивления); -- угловая скорость ротора двигателя;
Fи,о сила тяжести; и,о скорость подъема груза; радиус приведения кинематической цепи между двигателем и исполнительным органом.
При опускании груза теряемая им потенциальная энергия передается к двигателю. Поэтому потери на трение в кинематической цепи покрываются уже за счет этой энергии, и баланс мощностей имеет вид
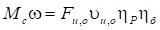
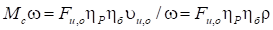
(1.6)
По. аналогии с рассматриваемым случаем, если исполнительный орган совершает вращательное движение со скоростью и создает при этом момент нагрузки Ми,о приведенный к валу двигателя момент нагрузки Мс определится по одной из формул
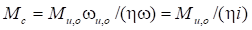
; (1.7)
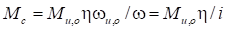
, (1.8)
где передаточное число кинематической цепи между валом двигателя и исполнительным органом; -- КПД этой цепи.
Формула (1.7) справедлива при направлении потока энергии от двигателя к исполнительному органу, формула (1.8) при обратном направлении.
Приведение моментов инерции и масс элементов осуществляют исходя из равенства запаса кинетической энергии в реальной и эквивалентной расчетной схемах
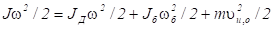
,
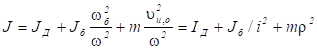
откуда находим
где J--приведенный к валу двигателя момент инерции элементов МПУ; JД момент инерции двигателя, муфты Ml и шестерни z1 , Jб момент инерции шестерни z2,, муфты М2 и барабана Б.
Обобщая полученный результат, заключаем, что для приведения момента инерции вращающегося элемента к валу двигателя следует разделить момент инерции на квадрат передаточного числа участка кинематической цепи между двигателем и этим элементом, а для приведения массы поступательно движущегося элемента следует умножить массу на квадрат радиуса приведения участка кинематической цепи между двигателем и этим элементом.
В теории электропривода получила название одномассовой механической системы. Она соответствует механической части привода с абсолютно жесткими элементами и без зазоров.
Уравнение движения в векторной форме имеет вид
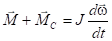
(1.10)
Для указанных направлений моментов двигателя и нагрузки, которые относятся к самому распространенному двигательному режиму работы электропривода, когда движение осуществляется под действием вращающего момента двигателя, а момент нагрузки противодействует движению, уравнение (1.10) в скалярной форме записывается как
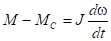
(1.11)

Правую часть уравнений (1.10) и (1.11) называют динамическим моментом, т.е.
Основные положения данного параграфа, полученные для наиболее распространенных в настоящее время двигателей вращательного движения, полностью применимы и к двигателям поступательного движения.
Пример 1.1. Применительно к схеме а рассчитать значения J и Mc при подъеме груза. Дано: моменты инерции двигателя вместе с муфтой Ml и шестерней z1 JД = 0,15 кгм2, а барабана вместе с муфтой М2 и шестерней z2 Jб = 1,8 кг-м2; передаточное число редуктора iР = z2/z1 = 86/14=6,14; КПД редуктора P = 0,97 и барабана б = 0,95; скорости двигателя = 93 рад/с и подъема груза хи,о = 0,1 м/с; масса груза вместе с крюком m = 850 кг.
Приведенный момент нагрузки MС определяем по (1.5)
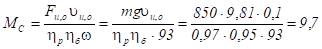
Н?м,
где g=9,81 м/с2 ускорение силы тяжести.
Приведенный момент инерции Jнаходим по (1.9)
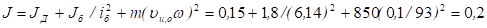
кгм2.
При спуске груза приведенный момент нагрузки МС должен быть рассчитан по (1.6), а момент инерции остается неизменным.