
Разработка блок-схемы функционирования РТК
Для разработки блок-схемы функционирования РТК покажем траекторию движения промышленного робота и выделим на ней опорные точки (Рис. 8).
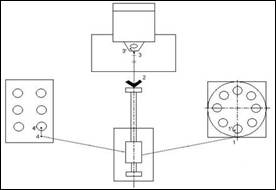
Рис. 8. Траектория движения ПР
Рис. 9. Блок-схема работы РТК
Разработка циклограммы работы РТК
Рис. 10. Циклограмма работы РТК
Разработка сети Петри
При построении сети Петри пользуемся результатами блок-схемы и циклограммы работы РТК, построенными ранее. Сеть Петри отражает порядок функционирования системы в виде графа с переходами и условиями переходов.
Разработка управляющей программы для станка с ЧПУ
Разработка УП ведется для указанного раньше контура К1 детали в системе разработки управляющих программ ГеММа 3D:
Полученная управляющая программа:
N10G71X0Y0G43D01Z100E01
N20S5000
N30G09G00X-37.509Y47
N40G09Z10
N50G01Z0F1000
N60Z-1F100
N70G64G41D01X-38.243Y56.895F200
N80G03X-43.131Y55.192I-37.509J46.922
N90G02X-60Y50I-60J80
N100G01X-135.858
N110X-151.464Y34.393
N120G02X-162.071Y30I-162.07J45
N130G01X-189.459
N140G02X-192.914Y30.403I-189.46J45
N150X-214.931Y51.643I-186.004J59.597
N160X-203.787Y70.248I-200.467J55.62
N170G03Y89.752I-206J80
N180G02X-214.931Y108.357I-200.467J104.38
N190X-192.914Y129.597I-186.004J100.403
N200X-189.459Y130I-189.46J115
N210G01X-162.071
N220G02X-151.464Y125.607I-162.07J115
N230G01X-135.858Y110
N240X-60
N250G02X-43.131Y55.192I-60J80
N260G03X-46.513Y51.272I-37.509J46.922
N270G01G41D00X-37.509Y46.922
N280Z-2F100
N29G09G00X-37.509Y46.922
N300M05 N310M02