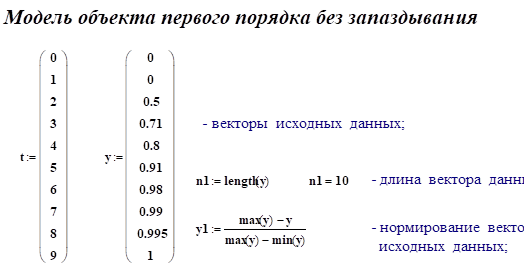
Модель объекта первого порядка без запаздывания
Динамическая модель первого порядка без запаздывания представляет собой неоднородное дифференциальное уравнение первого порядка:
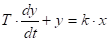
(2.1)
где T - постоянная времени объекта;
k - коэффициент передачи при 50% номинального режима.
Решением уравнения (2.1) будет экспоненциальная зависимость сигнала на выходе от времени:
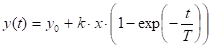
(2.2)
где y0=0 - начальное состояние выхода объекта;
k.x=yуст.=10 - установившееся состояние выхода объекта.
Преобразовав выражение (2.2), получим:
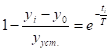
(2.3)
Обозначим левую часть выражения (2.3) как . Значения и их натуральные логарифмы приведены в табл. 6.
Таблица 6
Значения и
|
i |
1 |
2 |
3 |
4 |
5 |
6 |
7 |
8 |
9 |
10 |
|
|
yi |
0 |
0 |
0.5 |
0.71 |
0.8 |
0.91 |
0.98 |
0.99 |
0.995 |
1 |
|
|
1 |
1 |
0.5 |
0.29 |
0.2 |
0.09 |
0.02 |
0.01 |
0.005 |
0 |
||
|
0 |
0 |
-0.693 |
-1.238 |
-1.609 |
-2.408 |
-3.912 |
-4.605 |
-5.298 |
-? |
Преобразовав выражение (2.3), получим:
откуда по методу наименьших квадратов найдем постоянную времени:
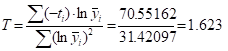
Таким образом динамическая характеристика первого порядка без запаздывания будет иметь вид:
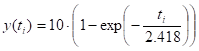
Вычислим аналитические значения функции, их отклонения от экспериментальных значений, а также квадраты отклонений и сведем их в
Таблица 7
Результаты расчета
|
i |
1 |
2 |
3 |
4 |
5 |
6 |
7 |
8 |
9 |
10 |
|
|
yi |
0 |
0 |
0.5 |
0.71 |
0.8 |
0.91 |
0.98 |
0.99 |
0.995 |
1 |
|
|
yiанал |
0 |
0.46 |
0.708 |
0.843 |
0.915 |
0.954 |
0.975 |
0.987 |
0.993 |
0.996 |
|
|
yi |
0 |
-0.46 |
-0.208 |
-0.133 |
-0.115 |
-0.044 |
4.8 •10-3 |
3.4 •10-3 |
2.2 •10-3 |
3.9 •10-3 |
|
|
0.000 |
0.212 |
0.043 |
0.018 |
0.013 |
1.9 •10-3 |
2.3 •10-5 |
1.1 •10-5 |
4.9 •10-6 |
1.5 •10-5 |
Далее находим сумму квадратов отклонений:
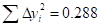
Динамическая модель объекта первого порядка без запаздывания является наименее точной, поэтому ее применение не целесообразно при моделировании динамики объекта. Ниже приведен проверочный расчет динамической модели объекта первого порядка без запаздыванием и модели второго порядка без запаздыванием на ЭВМ в системе MathCad.