
Выбор и расчет параметров настройки регуляторов
Автоматические регуляторы по своим динамическим свойствам подразделяются на линейные и нелинейные. При проектировании наиболее часто применяемых линейных регуляторов используют:
пропорциональный регулятор (П-регулятор);
интегральный регулятор (И-регулятор);
пропорционально-интегральный регулятор (ПИ-регулятор);
дифференциальный регулятор (Д-регулятор);
пропорционально-дифференциальный регулятор (ПД-регулятор);
пропорционально-интегро-дифференциальный регулятор (ПИД-регулятор).
Требования, предъявляемые к регулятору, обусловлены требованиями ко всей системе регулирования: в обеспечении устойчивости замкнутой системы. При проектировании систем стремятся обеспечить их устойчивость с некоторой гарантией, так чтобы изменение параметров в некоторых пределах не могло привести к неустойчивости. Для этой цели используются понятия запасов устойчивости систем автоматического регулирования, вводимых на основе частотного критерия Найквиста:
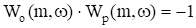
где - передаточная функция объекта регулирования;

- передаточная функция регулятора.
Расчет П-регулятора
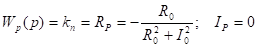
Передаточная характеристика П-регулятора имеет вид:
|
R0 |
I0 |
0 |
Q0 |
П |
П |
||
|
0 |
0.428 |
0 |
0 |
0.183 |
-2.336 |
3.142 |
|
|
0.5 |
0.099 |
-0.438 |
-1.348 |
0.202 |
-0.492 |
1.794 |
|
|
1 |
-0.257 |
-0.196 |
-2.489 |
0.105 |
2.456 |
0.653 |
|
|
1.5 |
-0.208 |
0.041 |
-3.336 |
0.045 |
4.627 |
-0.194 |
|
|
2 |
-0.095 |
0.109 |
-3.994 |
0.021 |
4.545 |
-0.852 |
Расчет И-регулятора
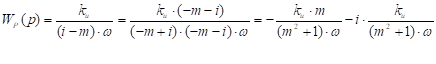
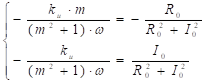
Передаточная характеристика И-регулятора имеет вид:
 Rо |
Iо |
kи |
||
|
0 |
0.428 |
0 |
0 |
|
|
0.5 |
0.099 |
-0.438 |
0.432 |
|
|
1 |
-0.257 |
-0.196 |
0.602 |
|
|
1.5 |
-0.208 |
0.041 |
-1.025 |
|
|
2 |
-0.095 |
0.109 |
-4.291 |
Расчет ПИ-регулятора
Передаточная характеристика ПИ-регулятора имеет вид:
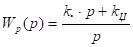
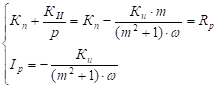
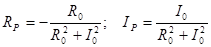
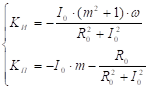
где
|
Rо |
П |
kи |
||
|
0 |
0.428 |
-2.336 |
0 |
|
|
0.5 |
0.099 |
-0.492 |
0.432 |
|
|
1 |
-0.257 |
2.456 |
0.602 |
|
|
1.5 |
-0.208 |
4.627 |
-1.025 |
|
|
2 |
-0.095 |
4.545 |
-4.291 |
Ниже приведены результаты расчета на ЭВМ в электронных таблицах параметров П, И, ПИ-регуляторов, а также графики изменения этих параметров.
